- 2026.10.09 14:03 配信
デトロイトの街に投入しロボットアームでごみ回収を実証
車輪型機器が進入しにくい段差など都市の地形を克服
数カ月間人の監督を経て実際の現場への正式配備を決定
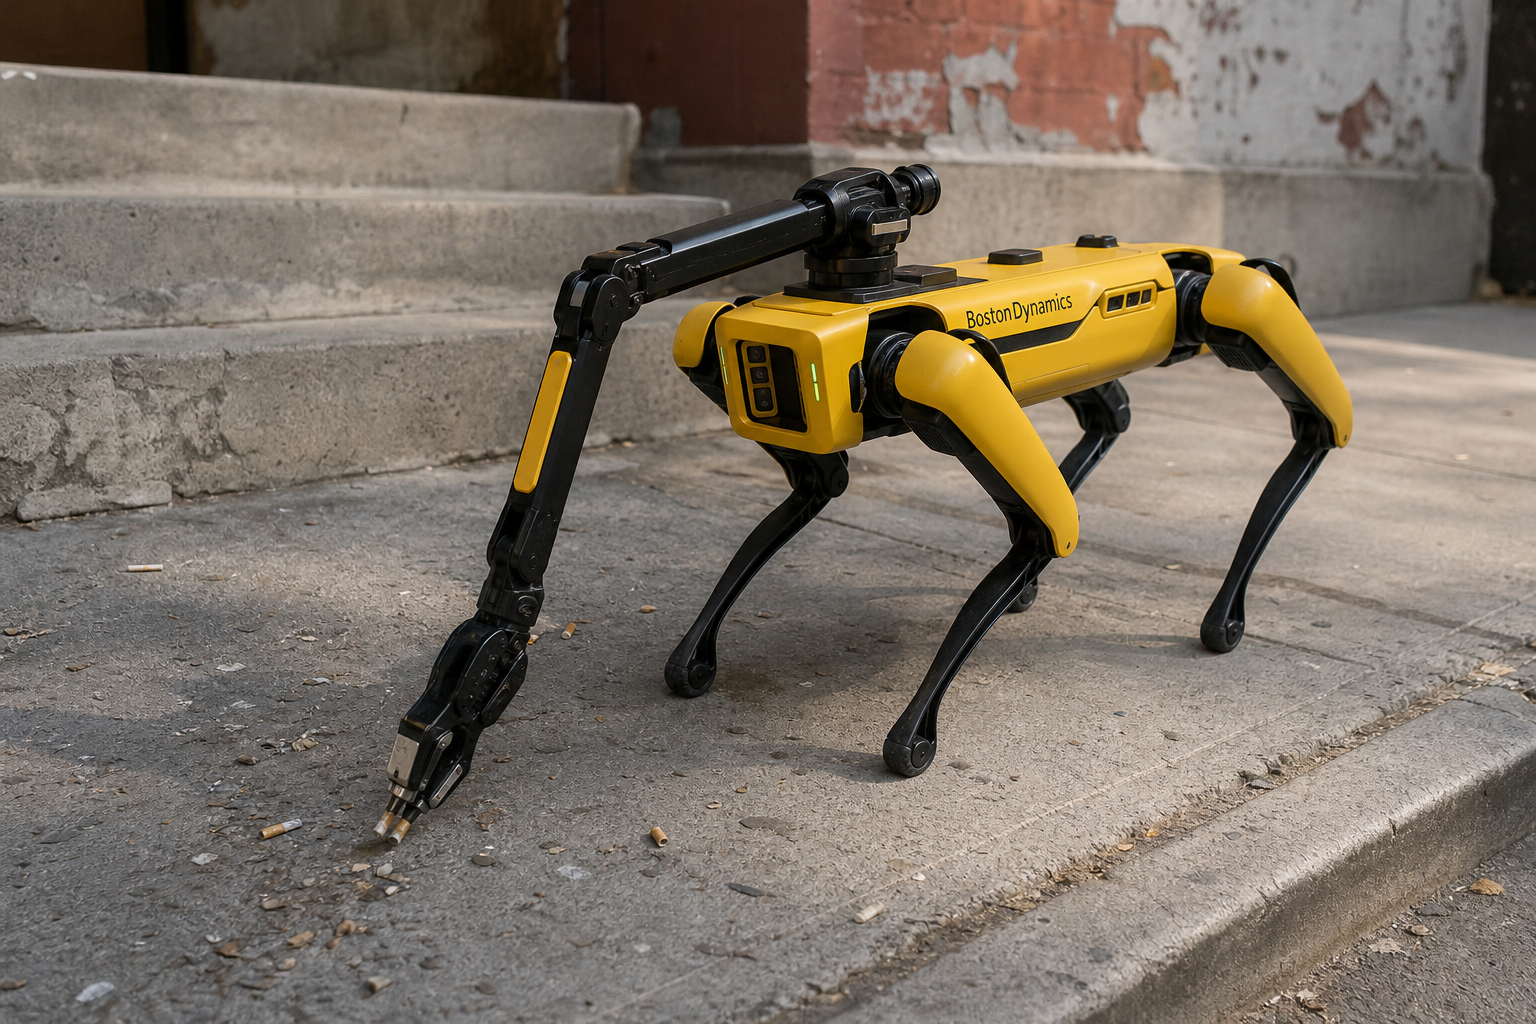
ボストン・ダイナミクス(Boston Dynamics)の四足歩行ロボット「スポット(Spot)」が米デトロイトの都心でごみを拾う環境美化ロボットに変身する。主に産業現場や災害区域を動き回っていたロボットが日常的な大衆空間へ活動範囲を広げる試験台に上がった。
米不動産開発会社ベッドロック・デトロイト(Bedrock Detroit)はボストン・ダイナミクスと協力し、スポットの都心公開試験を始めると10月7日(現地時間)に現地メディアを通じて明らかにした。早ければ10月14日からロボットアームを装着したスポットがデトロイト都心の街路でたばこの吸い殻など捨てられたごみを回収する実証に突入する。
今回の実証は四足歩行ロボットが人間中心の複雑な都市インフラの中でどれほど実効性をもって作動できるかを推し量る機会だ。これまでスポットは危険な建設現場を巡回したり、接近が難しい原子力発電所など特殊区域を探知するのに主に活用されてきた。
ベッドロック・デトロイトはスポットが階段やドアなど人間が通る地形を自由に克服できる点に注目した。今回のプロジェクトのために両社は6~8カ月間の準備過程を経た。
ベッドロック・デトロイトのケビン・マル・シニアディレクターは「ごみ回収はまだ商用化されていないソリューションで、ボストン・ダイナミクスがデトロイト都心でこれを試験するのは初めてだろう」とし、「ドローンが屋上に配送した貨物を建物内へ伝達したり、駐車場の保安巡回、建物点検にスポットを活用する方案も検討している」と述べた。広い面積の床清掃と地上配送にはスポットの代わりに他の形態のロボットプラットフォームを別途試験中だ。
現在商用化された自動運転清掃ロボットはほとんど車輪型で設計され、空港や大型マートなど平坦な室内外空間に最適化されている。一方、段差が多く歩行者が行き交う都心の歩行路では車輪型ロボットの移動が制限的であり、人間型ヒューマノイドロボットはまだ汎用商用化段階に至っていない。四足歩行ロボットの環境美化投入はこうした技術的間隙を埋める代案として挙げられる。
ただし本格的な商用化まで越えるべき関門も明確だ。今回のごみ回収試験は完全な自動運転ではなく、数カ月間人の直接的な管理と監督の下で行われる。スポットのロボットアームが小さく不規則な形の路上ごみをどれほど速く精密に識別してつまみ上げられるかも、まだ独立した公開指標として立証されていない。
実証期間中、複雑な都心環境で歩行者との衝突なしに安全性を確保できるかが核心的な観戦ポイントだ。ベッドロック・デトロイトは数カ月間の試験運営で肯定的な成果が確認されれば、管理者の介入を減らしスポットを実際の現場に正式に配備する計画だ。
※ この記事は韓国信用新聞(韓国語)の記事をAIが翻訳し、日本語版編集部が自動配信したものです。